Ingénierie d'automatisme pour constructeurs de machines spéciales, intégrateurs et industriels
Programmation robot
Programmes de mouvement et intégration de cellule pour des robots qui font de la vraie production — soudure, collage, vissage, manutention et alimentation de machines.
Plateformes robot
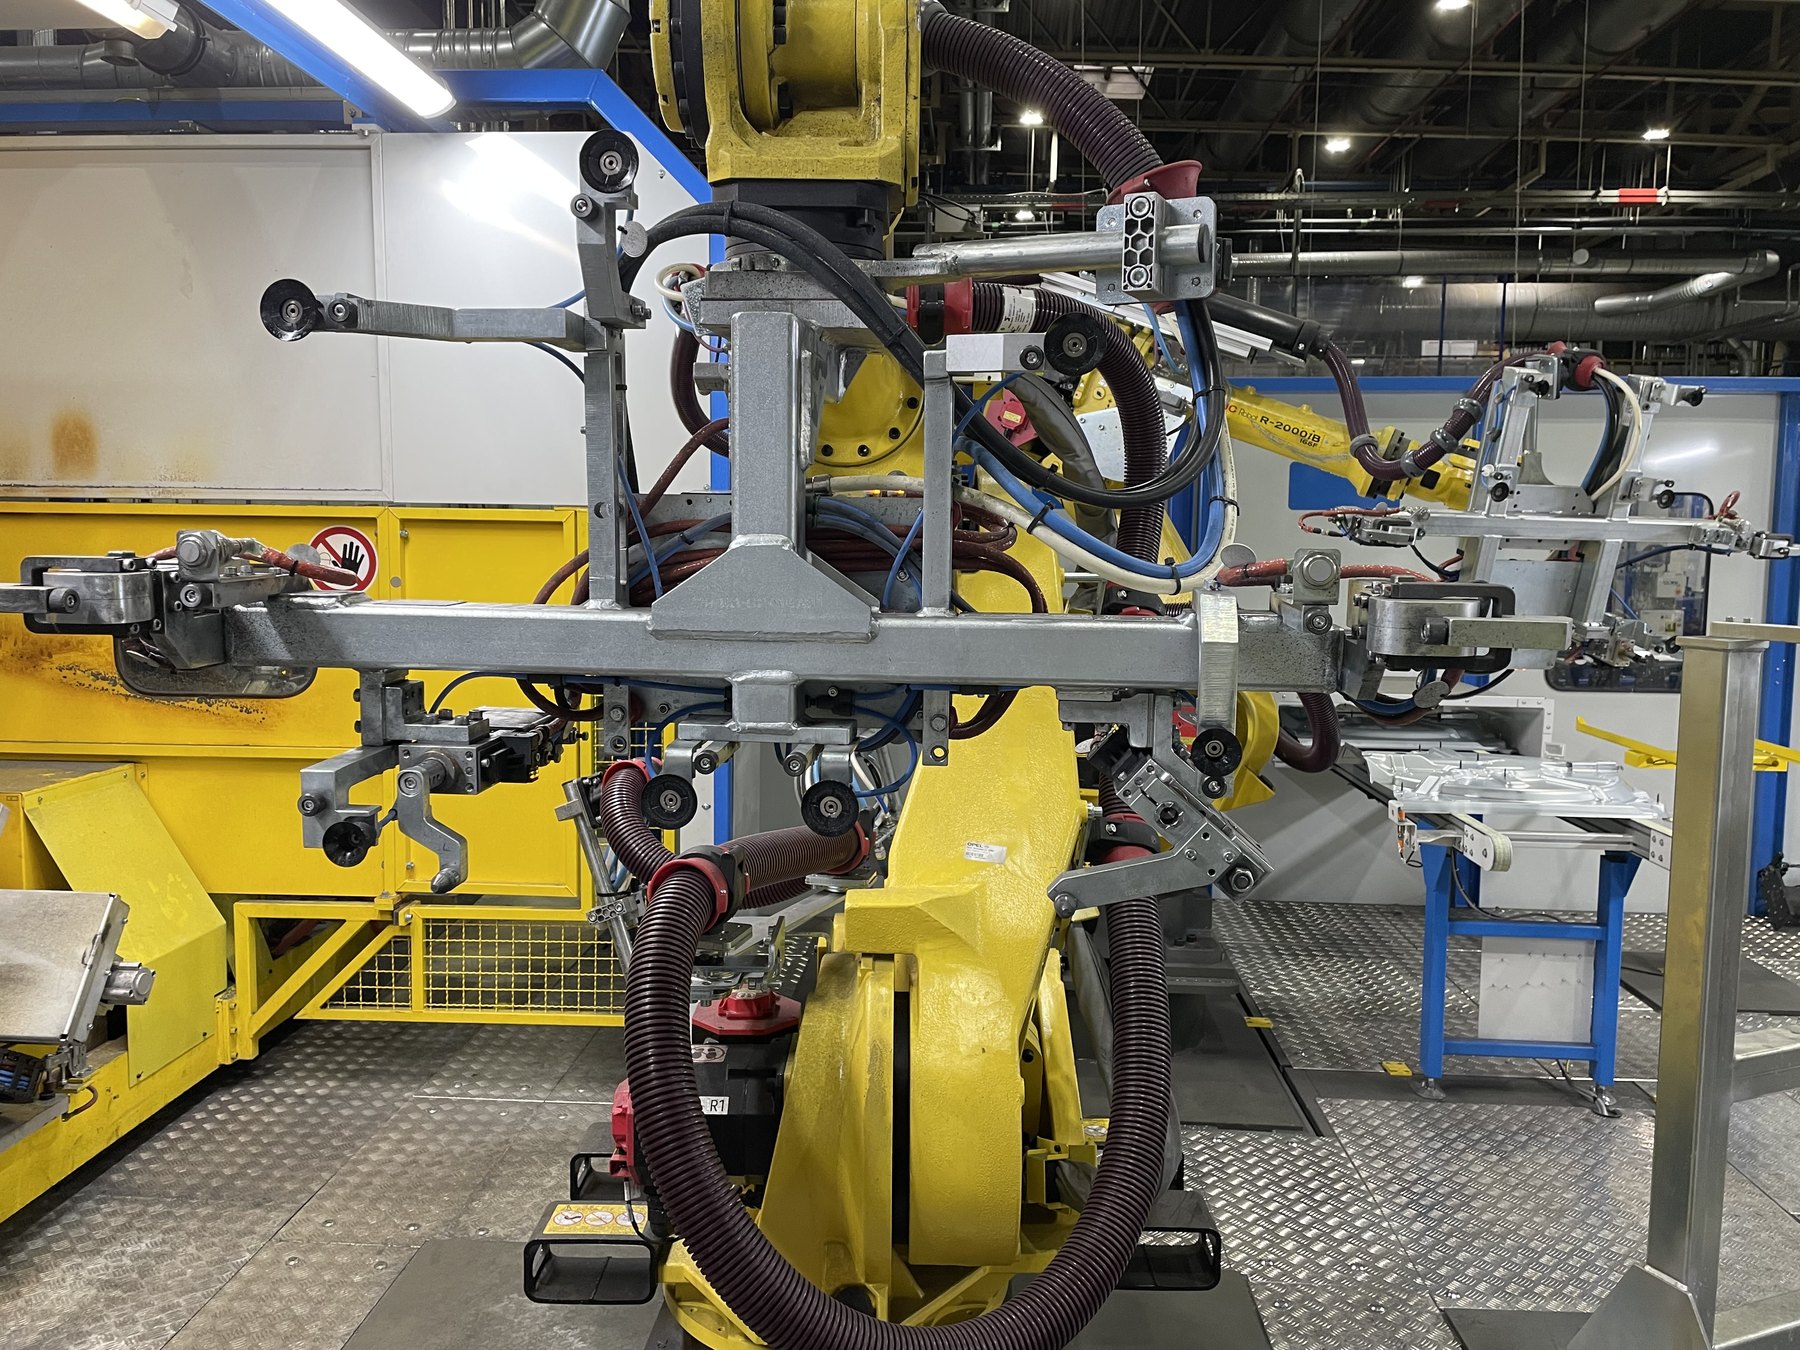
| FANUC | M-900iA, R-2000iB, R-2000iC, LR Mate 200iD et équivalents — manutention, soudure par points, soudure par bossages, application d'adhésif. |
|---|---|
| KUKA | Baies KRC4 et KRC5. KR 10, KR 120, KR 150, KR 210 et au-delà ; KUKA SCARA. |
| ABB | IRB 6650S et robots de manutention six axes comparables. |
| Yaskawa et Kawasaki | Robots six axes de manutention et de soudure, sur des lignes conçues autour d'eux. |
| Collaboratif | KUKA LBR iiwa, Universal Robots UR10 et le robot EVA pour l'étiquetage, lorsque l'application appelle une machine collaborative. |
| Une autre marque | Une marque de robot avec laquelle nous n'avons pas encore travaillé, c'est un autre pupitre et une autre syntaxe ; la logique d'îlot, l'interface automate et le concept de sécurité restent le même travail. |
| Vision | Cognex, Keyence, SICK et IFM — présence pièce, correction de position et contrôle qualité. |
| Outillages de process | Outillages à effort contrôlé FerRobotics, systèmes de collage et d'application de primaire, traitement par flammage, pinces à souder, unités de vissage. |
Ce que le travail comprend
- Programmes de mouvement avec des trajectoires optimisées pour le temps de cycle et pour la durée de vie mécanique du robot
- Calibration outil et base, définition des repères, et la documentation permettant de les reproduire après une collision
- Des interfaces automate sûres et explicites — une liste de signaux validée des deux côtés avant d'écrire quoi que ce soit
- Intégration de la vision : correction de position et résultats de contrôle traités dans la séquence de la cellule, et non rajoutés après coup
- Cellules multirobots où plusieurs bras partagent l'espace et doivent être séquencés sans collision
- Applications collaboratives, avec les limites d'effort et de vitesse imposées par l'analyse de risques
Applications livrées
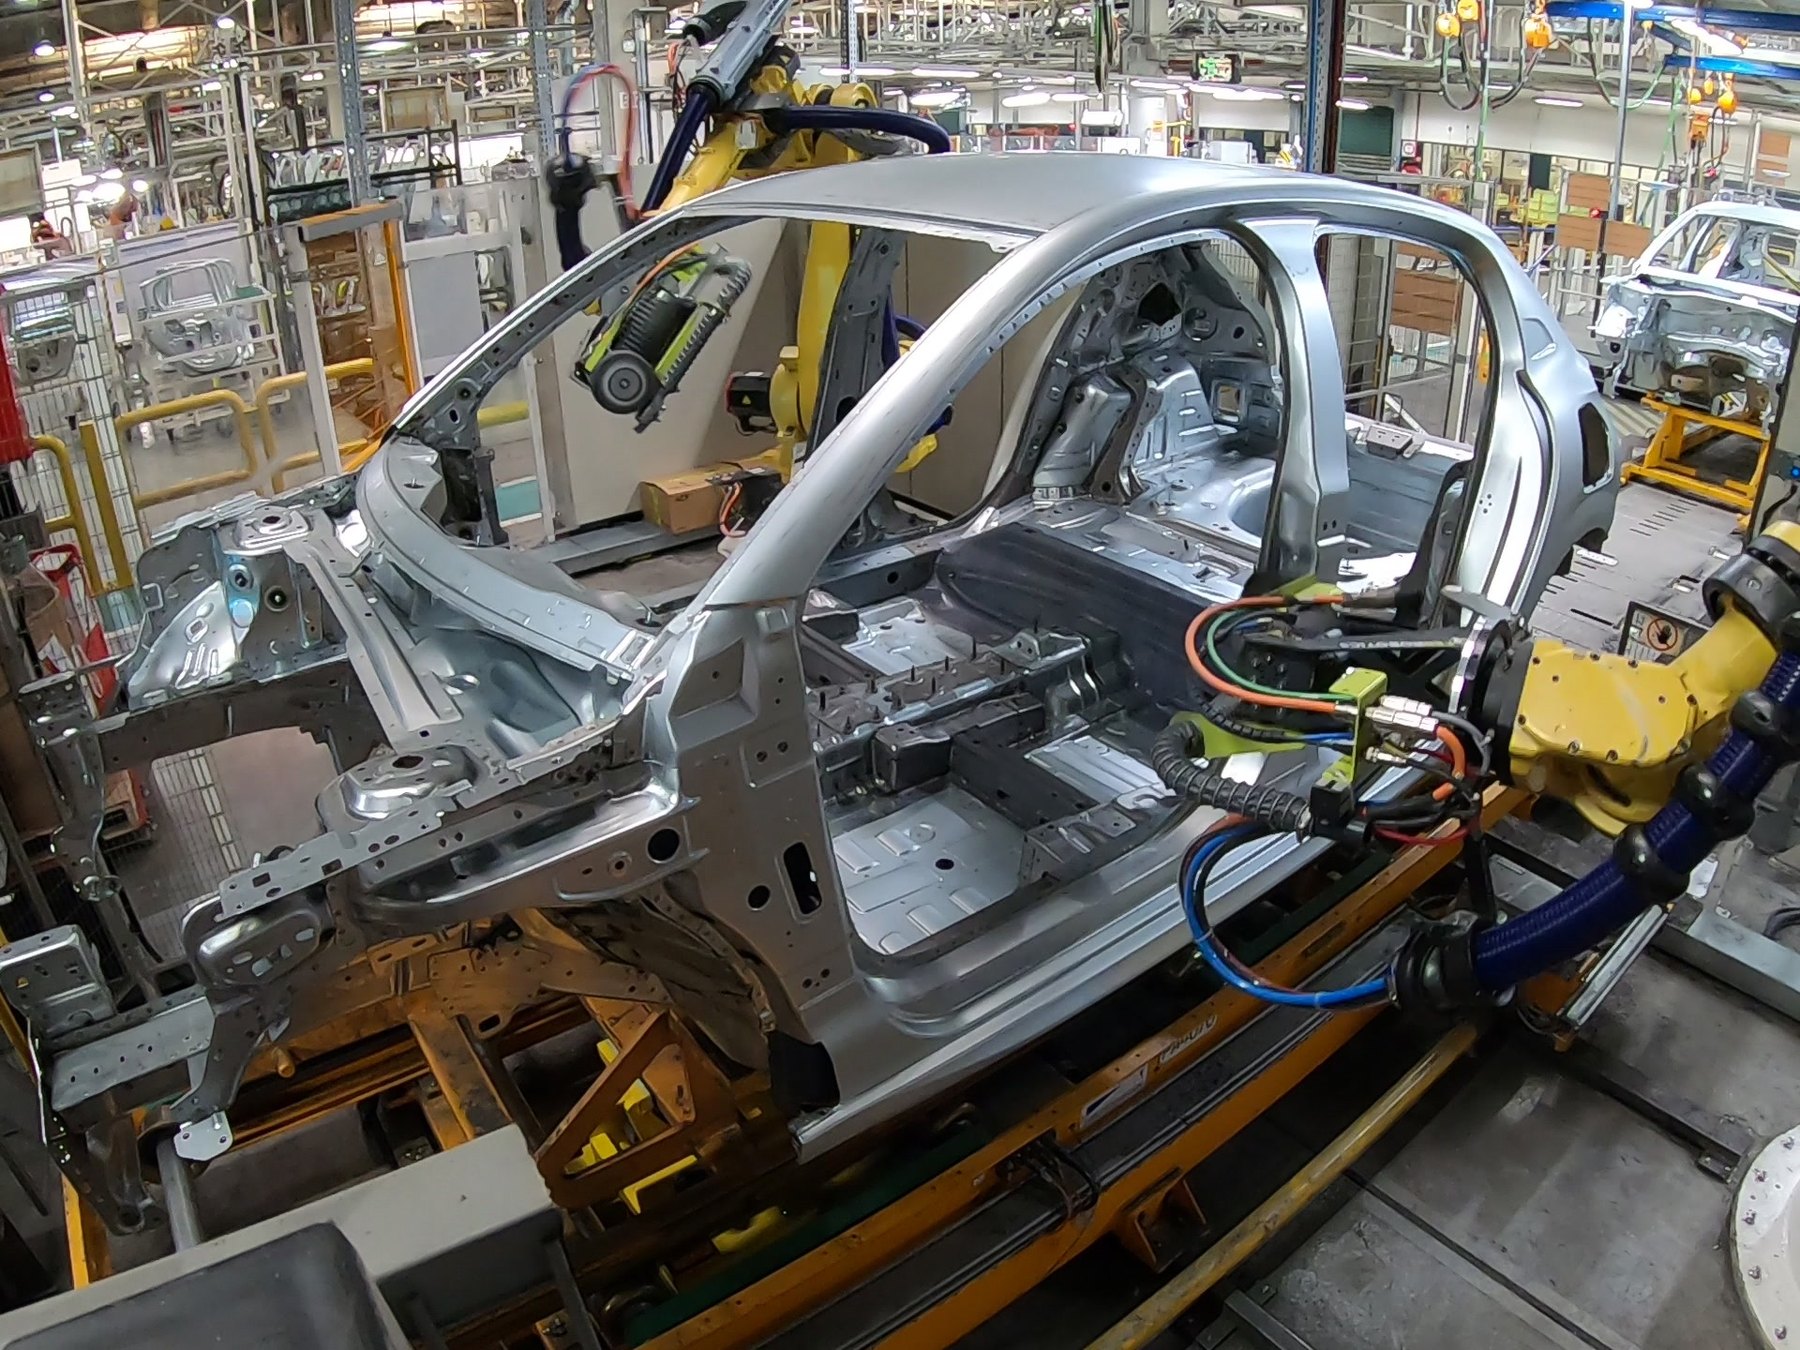
- Cellules de soudure par points et par bossages pour caisses en blanc et pièces de structure
- Collage, application de primaire et traitement par flammage sur pièces de carrosserie plastiques
- Vissage et assemblage vissé, y compris en cellules collaboratives travaillant à côté des opérateurs
- Sortie de pièces et alimentation d'inserts sur presses à injecter
- Assemblage et positionnement de grands éléments de carrosserie avec correction de position par capteurs
- Finition de surface avec outillage à effort contrôlé
- Applications d'étiquetage, de marquage et de traçabilité